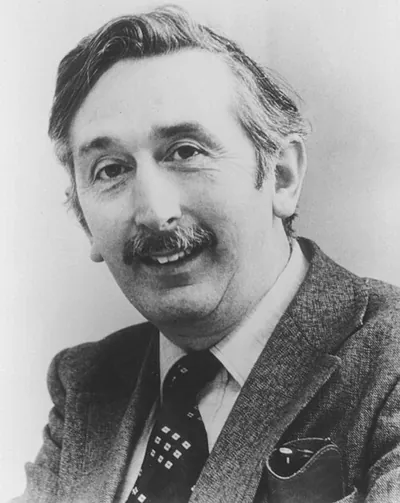
Karl Johan Åström
Ingeniero y teórico del control sueco, impulsor del control adaptativo y del control por computadora · 1934
- Nacimiento
- 5 de agosto de 1934
- País
- Suecia
- Sección
- Ingeniería y construcción
Biografía
Karl Johan Åström (Östersund, Suecia, 1934) es un ingeniero y teórico del control sueco, una de las figuras clave de la disciplina que estudia cómo hacer que máquinas y procesos se comporten como se desea. Su trabajo abarca la teoría del control, el control por computadora y el control adaptativo, y ayudó a llevar métodos matemáticos complejos a la práctica industrial. Importa porque sus ideas sostienen sistemas de regulación que hoy damos por sentados, desde los reguladores de fábricas hasta los dispositivos que mantienen estables la temperatura o la velocidad de una máquina.
Åström estudió Física de Ingeniería y se doctoró en Control Automático y Matemáticas en 1960 en el Instituto Real de Tecnología (KTH) de Estocolmo, donde también impartió clases entre 1955 y 1960. Mientras tanto trabajó en guiado inercial para el Instituto Nacional de Investigación de Defensa de Suecia. El guiado inercial es la técnica que determina la posición y la dirección de un vehículo midiendo sus propias aceleraciones y giros, sin depender de señales externas. Esa experiencia con sensores y cálculo en tiempo real fue una buena base para lo que vendría después.
En 1961 se incorporó al Laboratorio Nórdico de IBM para trabajar en el control de procesos por computadora, es decir, en el uso de ordenadores para vigilar y ajustar procesos industriales de forma continua. Realizó estancias en IBM Research, en Yorktown Heights (Nueva York, 1962) y en San José (California, 1963). De vuelta en Suecia dirigió los trabajos de control informatizado de la maquinaria de fabricación de papel, un terreno en el que la teoría debía funcionar con equipos ruidosos y condiciones cambiantes.
En 1965 fue nombrado presidente del recién fundado Departamento de Control Automático de la Universidad de Lund, cargo que ocupó hasta 1999. Hoy es profesor emérito en esa universidad. Desde 2002 es profesor visitante distinguido en la Universidad de California, Santa Bárbara.
Su aportación teórica más conocida aparece también en 1965, cuando describió un marco general para los procesos de decisión de Markov con información incompleta. Un proceso de Markov es un modelo en el que lo que ocurre a continuación depende solo del estado actual, y en la versión de Åström el sistema no puede observar ese estado por completo. Esa idea condujo a la noción de proceso de decisión de Markov parcialmente observable, un concepto muy usado hoy en inteligencia artificial y robótica. Junto con Wittenmark estudió también los reguladores autoajustables, dispositivos que modifican sus propios parámetros a partir de los datos que reciben; su artículo de 1973 sobre ese tema es uno de los trabajos de referencia en el área.
Sus libros han servido de texto a estudiantes y profesionales: Introducción al control estocástico (1970), Control adaptativo (1989) y Sistemas controlados por computadora (1996), escritos estos dos últimos con Wittenmark; Control PID avanzado (2005), con T. Hägglund, y Sistemas de retroalimentación (2008), escrito con R. Murray para científicos e ingenieros. El control PID es uno de los métodos más extendidos en la industria: ajusta una acción según el error actual, su acumulación en el tiempo y su tendencia a cambiar.
Es miembro de la Real Academia de las Ciencias de Suecia, Fellow del IEEE y asociado extranjero de la Academia Nacional de Ingeniería de Estados Unidos, donde fue elegido en 1995 por sus aportaciones a la identificación y al control estocástico y adaptativo. Recibió la medalla Rufus Oldenburger de la ASME en 1985, la Medalla Quazza de la Federación Internacional de Control Automático en 1987 y la Medalla de Honor del IEEE en 1993. En 1987 también obtuvo el título de doctor honoris causa por el Institut National Polytechnique de Grenoble.
Su legado está en haber tendido un puente entre la teoría matemática y la práctica de la ingeniería de control, y en haber formado a generaciones de investigadores y profesionales a través de sus libros y de la escuela de Lund.
Aportaciones principales
- 1965Marco general de procesos de decisión de Markov con información incompleta, base de la noción de proceso de decisión de Markov parcialmente observable.
- 1970Introducción al control estocástico, libro sobre el control de sistemas sometidos al azar.
- 1973Artículo con Wittenmark sobre reguladores autoajustables, que modifican sus parámetros según los datos que reciben.
- 1989Control adaptativo, libro escrito con Wittenmark sobre sistemas que se ajustan solos a condiciones cambiantes.
- 1996Sistemas controlados por computadora, teoría y diseño, libro escrito con Wittenmark que recibió un premio de la IFAC por su primera edición.
- 2005Control PID avanzado, libro escrito con Hägglund sobre el regulador PID, uno de los métodos de control más usados en la industria.
- 2008Sistemas de retroalimentación, introducción al control escrita con Murray para científicos e ingenieros.
Maestros y alumnos
Aprendió de:
Formó a:
Curiosidades y anécdotas
Un libro premiado dos veces
Sistemas controlados por computadora recibió un premio de la IFAC al texto docente por su primera edición, en 1993. Sistemas de retroalimentación obtuvo el mismo reconocimiento en 2011.
Honores de Grenoble y del IEEE
En 1987 Grenoble le concedió el doctorado honoris causa. En 1993 el IEEE le otorgó su Medalla de Honor, por sus contribuciones fundamentales a la teoría y las aplicaciones del control adaptativo.
Sus contemporáneos
Mientras vivía Karl Johan Åström (1934–)…
Vivieron a la vez
Se descubrió o inventó en esos años
- 1945ComputadoraMáquina programable que recibe datos, los procesa siguiendo instrucciones y entrega resultados, con una arquitectura de hardware y software que puede cambiar de tarea sin cambiar de cuerpo.
- 1957Satélite artificialUn satélite artificial es un objeto construido por personas y puesto en órbita alrededor de un cuerpo celeste, normalmente la Tierra, para recoger información, transmitirla o cumplir una función concreta.
- 1969InternetRed mundial de redes de ordenadores interconectadas que se comunican mediante el conjunto de protocolos TCP/IP.
- 1971Correo electrónicoServicio de red que permite enviar y recibir mensajes digitales entre usuarios mediante una cuenta con dirección propia, como el correo postal pero electrónico.
- 1973Teléfono móvilDispositivo electrónico portátil que permite hacer llamadas por radiofrecuencia mientras el usuario se desplaza dentro de la zona de cobertura de una red.
- 1989World Wide WebSistema de documentos y recursos interconectados por enlaces (hipervínculos) y accesibles a través de Internet mediante navegadores web.
 Rudolf E. Kálmán1930–2016 · Ingeniería y construcción
 Fazlur Khan1929–1982 · Ingeniería y construcción
 Godfrey Newbold Hounsfield1919–2004 · Ingeniería y construcción
 Borýs Patón1918–2020 · Ingeniería y construcción